ロボットによるビンピッキング技術ガイド:ロボットの種類、ビジョンシステム、および自動化手法
ロボットによるビンピッキングは、箱や容器の中にばらばらに置かれた部品を認識し、適切な位置や向きを判断して取り出す自動化技術です。工場では、金属部品、樹脂成形品、電子部品、機械加工部品などを次の工程へ移すために利用されています。従来の自動化設備では、部品を決められた位置に整列させる必要がありましたが、ビンピッキングでは、部品が不規則に重なっていても、センサーや画像認識を使って取り出し方を判断できます。この技術は、ロボット工学、マシンビジョン、人工知能、産業用制御技術の発展とともに広がってきました。
ロボットによるビンピッキング技術の概要
ロボットによるビンピッキングは、箱や容器の中にばらばらに置かれた部品を認識し、適切な位置や向きを判断して取り出す自動化技術です。工場では、金属部品、樹脂成形品、電子部品、機械加工部品などを次の工程へ移すために利用されています。従来の自動化設備では、部品を決められた位置に整列させる必要がありましたが、ビンピッキングでは、部品が不規則に重なっていても、センサーや画像認識を使って取り出し方を判断できます。この技術は、ロボット工学、マシンビジョン、人工知能、産業用制御技術の発展とともに広がってきました。
ビンピッキングの基本的な仕組み
ビンピッキングシステムは、主にカメラ、画像処理装置、ロボットアーム、把持装置、制御システムで構成されます。カメラが容器内の状態を撮影し、ソフトウェアが部品の位置、形状、向き、重なり具合を分析します。その情報をもとにロボットが移動経路を計算し、対象物をつかんで指定された場所へ運びます。
一般的な動作は、次のように整理できます。
画像取得: カメラや三次元センサーで容器内を撮影します。
物体認識: 部品の輪郭、位置、姿勢を推定します。
把持位置の計算: ロボットが接触する位置や角度を決定します。
取り出し: ロボットが部品をつかみ、周囲との衝突を避けながら移動します。
配置と確認: 部品を所定の場所に置き、必要に応じて把持状態を確認します。
ビンピッキングが使われる主な分野
自動車製造では、金属部品や組み立て用部品の供給に利用されます。電子機器の製造では、小型部品の仕分けや組み立て工程への供給に役立ちます。また、物流施設では、異なる形状の商品や梱包物を取り出す作業にも関連技術が使われています。
ロボットによるビンピッキングが重要な理由
製造現場では、形状や寸法が異なる部品を大量に取り扱う必要があります。部品が容器内で重なっている場合、作業者が一つずつ向きを確認して取り出すには時間と注意力が必要です。ロボットによるビンピッキングは、こうした繰り返し作業を自動化し、作業工程の安定化を支援します。
製造現場の課題への対応
従来型の自動供給設備では、部品の向きや位置を一定にそろえるための専用装置が必要になる場合があります。ビンピッキングは、部品の配置が不規則な状況にも対応できるため、対象物や工程に応じて設備構成を柔軟に設計できます。ただし、部品の形状が複雑であったり、表面が滑りやすかったりする場合には、認識や把持の難易度が高くなります。
作業環境と生産工程への影響
この技術は、重量物の取り扱い、繰り返し動作、手の届きにくい場所での作業などを自動化する際にも利用されます。作業者がロボットの監視、設備の調整、品質確認などに集中できる工程もあります。一方で、設備の導入後も、部品の補充、機器の点検、認識エラーへの対応といった作業は必要です。
ビンピッキングの導入効果は、部品の種類、容器の形状、必要な処理速度、周辺設備との連携によって変わります。そのため、単にロボットの動作速度だけでなく、認識の安定性、取り出しの成功率、設備停止の頻度などを総合的に評価することが重要です。
主な課題と対処方法
ビンピッキングでは、次のような課題が発生することがあります。
部品の重なり: 部品同士が密着すると、カメラから形状を十分に確認できない場合があります。
反射や照明の変化: 金属面や透明な素材は、画像認識を難しくすることがあります。
把持の難しさ: 小さな部品、薄い部品、柔軟な部品では、適切なつかみ方を判断する必要があります。
衝突の回避: 部品や容器の壁にロボットや把持装置が接触しないよう、移動経路を計算します。
処理速度の維持: 認識と経路計画に時間がかかると、工程全体の処理能力に影響します。
これらの課題には、照明の調整、三次元認識の活用、把持装置の変更、ロボット動作の最適化などが用いられます。
ロボットの種類とビジョンシステムの最近の動向
近年のビンピッキングでは、ロボットの機械構造だけでなく、三次元カメラ、画像処理ソフトウェア、人工知能を組み合わせる方法が広がっています。特に、部品の形状や配置が毎回変わる工程では、画像から物体を認識し、取り出し可能な位置を推定する技術が重要です。2024年から2026年にかけても、認識処理の高度化、ロボットと視覚システムの統合、シミュレーションによる事前検証などが主要な開発分野となっています。
ビンピッキングに使用されるロボットの種類
ロボットは、必要な動作範囲、部品の重量、精度、設置スペースなどに応じて選択されます。
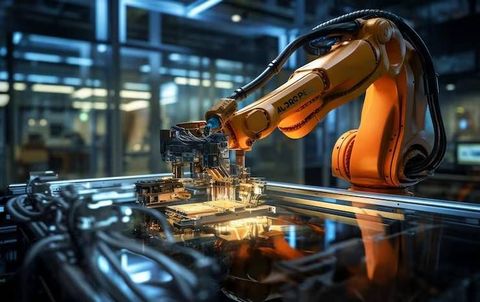
垂直多関節ロボット: 複数の関節を持ち、複雑な角度から部品へ接近できます。自動車部品や機械部品の取り出しなどに使用されます。
協働ロボット: 人と同じ作業空間での利用を想定した設計です。ただし、人との接触リスクを評価し、必要な安全対策を実施する必要があります。
スカラロボット: 主に水平面内の高速な移動に適しており、配置や供給の工程で利用されます。動作範囲や部品の向きによって適用範囲が決まります。
直交ロボット: 直線方向の移動を組み合わせて動作します。比較的単純な構造で、決められた範囲内の搬送や取り出しに利用されます。
ビジョンシステムの役割
ビジョンシステムは、ロボットが周囲の状況を把握するための仕組みです。二次元カメラは、対象物の輪郭や平面的な位置の認識に使われます。一方、三次元カメラは、深さや高さに関する情報を取得し、部品の立体的な位置や姿勢を推定する際に利用されます。
人工知能を利用した画像認識では、部品の形状や見え方の違いを学習データから判断する方法があります。ただし、認識結果は照明、カメラの設置位置、部品表面の状態、学習データの範囲などに影響されます。実際の工程に近い条件で検証することが欠かせません。
主要な技術の比較
技術 | 主な役割 | 注意点 |
|---|---|---|
二次元カメラ | 輪郭や平面位置の認識 | 高さや奥行きの把握に制約がある |
三次元カメラ | 深さや立体形状の推定 | 反射面や透明物体では測定が難しい場合がある |
人工知能による画像認識 | 部品の分類や姿勢の推定 | 学習データと実環境の違いに影響される |
力覚センサー | 接触力や把持状態の検出 | センサーの調整と制御設計が必要 |
シミュレーション | 動作や衝突の事前検証 | 実際の環境との差を確認する必要がある |
2024年から2026年にかけての技術動向
近年は、カメラから得た情報をロボット制御へ連携するソフトウェアの高度化が進んでいます。従来のように対象物ごとに細かい位置情報を設定する方法に加え、人工知能を使って異なる配置や形状を認識する方法も研究・開発されています。
また、仮想環境でロボットの動作を検証するシミュレーション技術も活用されています。実際の設備を動かす前に、到達範囲、衝突の可能性、動作順序などを確認することで、設計段階で問題を把握しやすくなります。ただし、シミュレーションの結果だけで実環境の安全性や認識精度が確定するわけではありません。
日本の法律・規制と安全対策
日本でロボットによるビンピッキング設備を運用する場合、労働安全衛生に関する法律や関連規則を考慮する必要があります。適用される要件は、ロボットの種類、出力、設置方法、人との作業空間の共有状況などによって異なります。
労働安全衛生法と産業用ロボット
労働安全衛生法は、職場で働く人の安全と健康を守るための基本的な法律です。産業用ロボットを使用する事業者は、設備の危険性に応じて、安全な作業方法、危険区域への立ち入り防止、点検、教育などを検討する必要があります。
産業用ロボットの教示や検査などの作業では、労働安全衛生規則に基づく措置が関係する場合があります。実際の設備に適用される具体的な要件は、作業内容や設備構成を確認したうえで判断する必要があります。
機械安全と協働ロボット
ロボットセルには、保護柵、インターロック、安全センサー、非常停止装置などが使用されることがあります。どの対策が必要かは、リスク評価によって決まります。協働ロボットであっても、使用する把持装置、部品の重量、移動速度、周辺機器などによって危険性が変わるため、人との接触が自動的に安全になるわけではありません。
関連する国際規格として、産業用ロボットの安全要求事項を扱うISO 10218シリーズや、ロボットと人の協働に関係するISO/TS 15066があります。規格の適用範囲や改訂状況を確認し、日本国内の法令上の要件と合わせて検討することが重要です。
ビンピッキングに役立つツールと情報源
ビンピッキング設備の設計、比較、検証には、メーカーの技術資料、シミュレーションソフトウェア、安全関連の公的情報などが利用できます。資料を参照するときは、対象ロボットの仕様、使用環境、適用規格、ソフトウェアの対応範囲を確認する必要があります。
設計・検証に利用できるツール
ロボットシミュレーションソフトウェア: ロボットの到達範囲、動作順序、干渉の可能性を仮想環境で検証します。
三次元画像処理ソフトウェア: カメラ画像から対象物の位置や形状を推定するために利用されます。
ロボットメーカーの技術資料: 可搬重量、動作範囲、繰り返し位置決め精度、対応する通信方式などを確認できます。
安全リスク評価の資料: 危険源の特定、リスク低減措置、運用時の確認事項を整理する際に役立ちます。
公的な情報源
日本の法令については、e-Gov法令検索で労働安全衛生法や関連規則を確認できます。厚生労働省のウェブサイトでは、労働安全衛生や機械設備に関する資料が公開されています。国際規格については、ISOの公式ウェブサイトで規格の概要や適用範囲を確認できます。
よくある質問
ロボットによるビンピッキングとは何ですか?
ロボットによるビンピッキングとは、容器内に不規則に置かれた部品をカメラや画像認識で特定し、ロボットが取り出す自動化技術です。製造や部品供給などの工程で利用されます。
ビンピッキングに三次元ビジョンシステムは必要ですか?
必ずしも必要ではありません。部品の位置や形状が平面的な情報で十分に判断できる場合は二次元カメラを利用できますが、部品の高さや姿勢を把握する必要がある場合には三次元ビジョンシステムが役立ちます。
人工知能はロボットによるビンピッキングでどのように使われますか?
人工知能は、画像から部品の種類や形状を認識し、把持できる位置を推定するために利用されます。ただし、認識の精度は部品の外観、照明、学習データ、撮影条件などによって変わります。
ビンピッキングに適したロボットの種類は何ですか?
適したロボットは、部品の重量、形状、必要な動作範囲、処理速度、設置スペースによって異なります。垂直多関節ロボット、協働ロボット、スカラロボット、直交ロボットなどが用途に応じて使用されます。
日本でビンピッキング設備を導入する際に確認すべき安全規則は何ですか?
労働安全衛生法や労働安全衛生規則などが関係します。設備の構成や作業内容に応じて適用要件を確認し、危険区域の管理、非常停止、作業者の教育、点検などの安全対策を検討する必要があります。
まとめ
ロボットによるビンピッキングは、画像認識とロボット制御を組み合わせ、不規則に配置された部品を取り出す自動化技術です。ロボットの種類やビジョンシステムは、部品の形状、作業環境、必要な精度などに応じて選択されます。人工知能やシミュレーションの活用が進む一方、認識エラー、把持の難しさ、設備の安全性などへの対応は引き続き重要です。日本での運用では、関連法令や規格を確認し、実際の使用条件に応じた安全管理を行う必要があります。